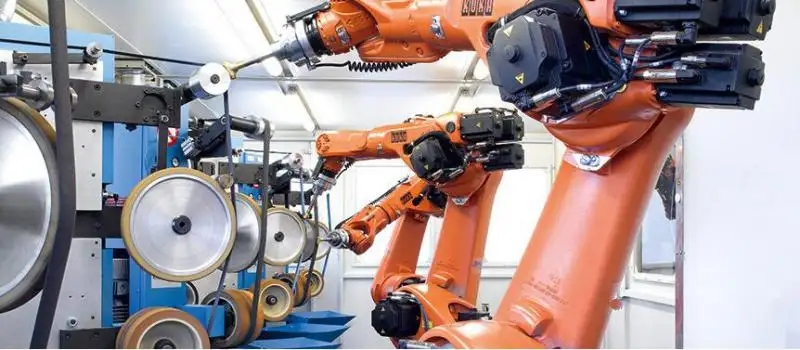
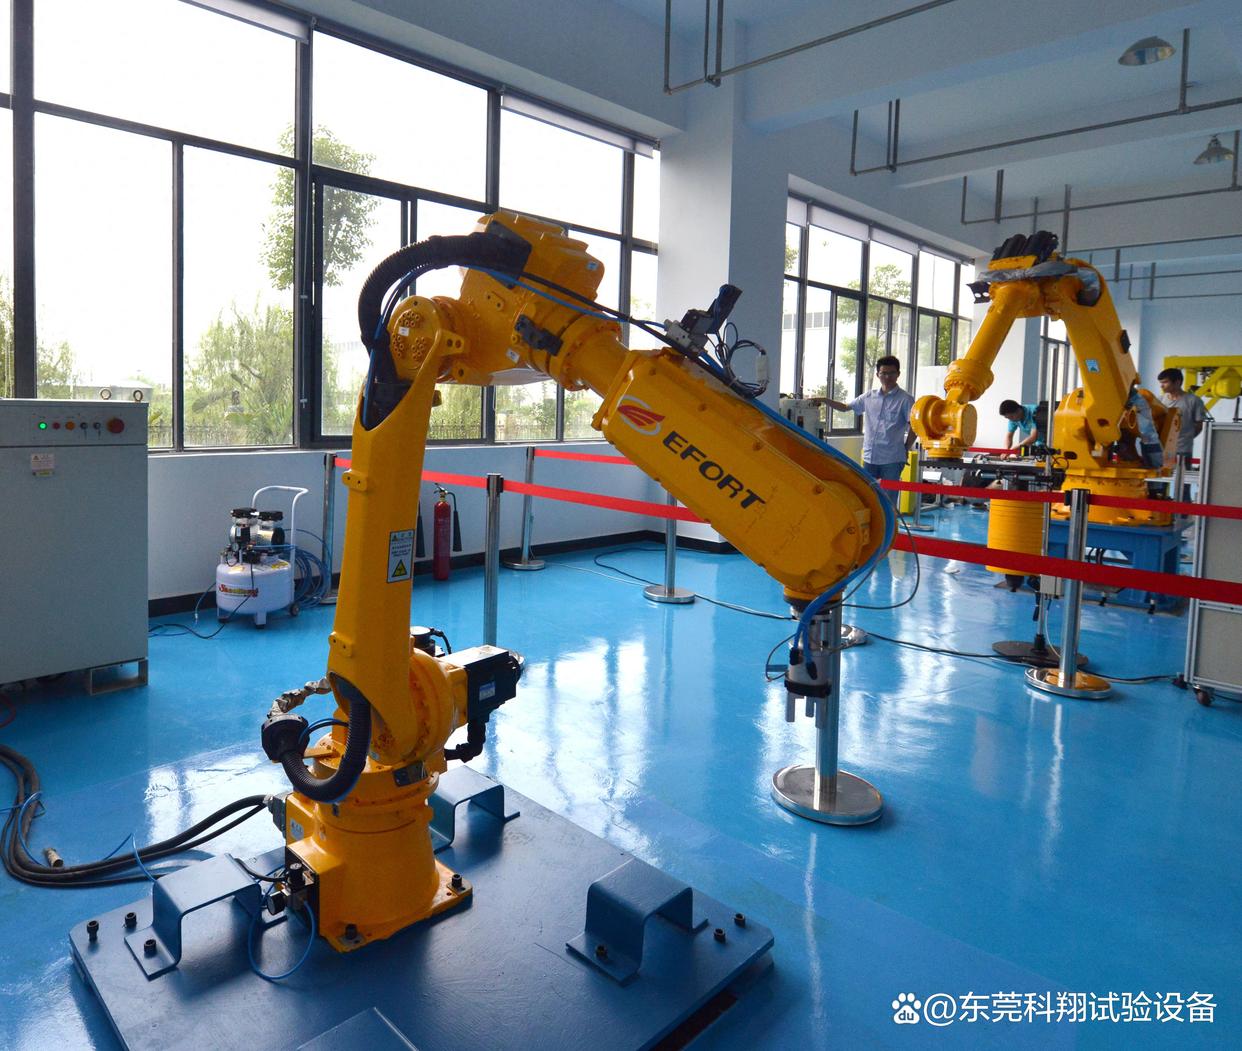
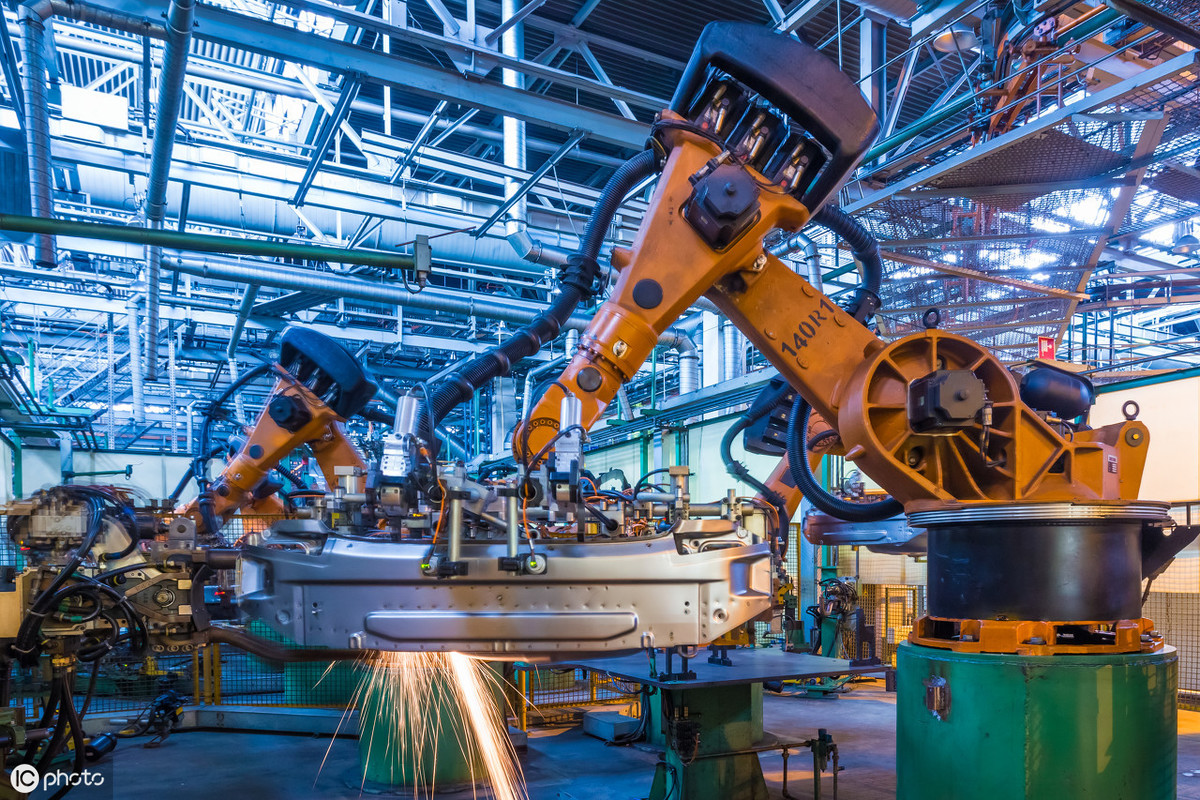
粗活细活都能干 工业机器人的全能之道
在传统的工业场景里,体力与精度往往是两难的选择,二者很难由同一双'手'同时兼顾。重型锻造、搬运、码垛这类\"粗活\",依赖的是臂力与耐力;而精密装配、检测、打磨这类\"细活\",则要求微米级的稳定度和重复定位精度,过去常常依赖国外高端设备。随着机器人技术与人工智能的融合,今天的工业机器人正在打破这一界限——既能扛起上百公斤的负重,也能玩转0.02毫米的绣花功夫。
一、粗活:刚性、耐力与场景适应
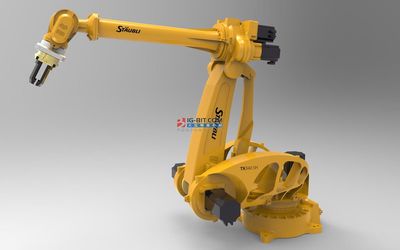
\n工业机器人的\"粗活\"能力首先体现在本体设计与核心部件上。以国内企业推出的重载机器人为例,其最大负载可达500公斤甚至更高,重复定位精度却能保持在±0.1毫米以内。这背后是高刚性减速器、高扭矩伺服电机和先进运动控制算法的协同。在铸造车间,它不知疲倦地抓取炽热的金属锭;在物流仓库,它能连续24小时完成整托盘的码垛与拆垛;在冲压线上,它与机械压力机节奏同步,实现无人化上下料。\n\n要让\"粗活\"可靠,还须解决环境适应性问题。面对粉尘、油污、高温或潮湿,机器人需要达到相应的防护等级(如IP67),并在结构上做密封和防腐处理。这类场景人对体力和安全有严苛限制,工业机器人的优势才真正凸显。
二、细活:精度、柔顺与感知反馈
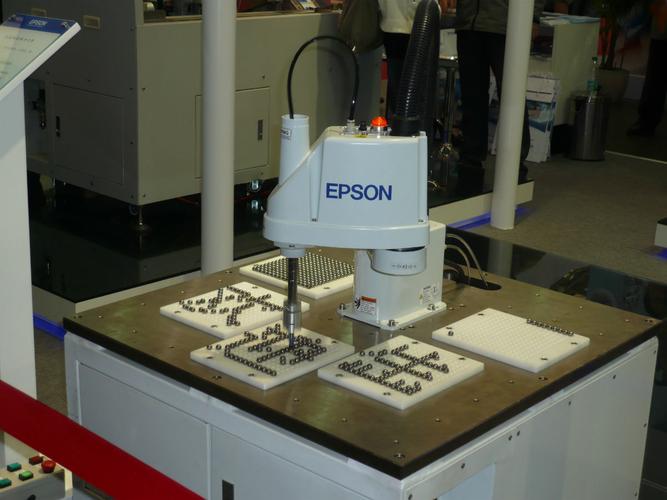
\"细活\"的代表是精密装配、3C电子制造和医疗器械加工。这些任务的公差常在0.05毫米以内,稍微偏差便可能压伤工件或导致功能失效。为此,工业机器人融入了力控与视觉两大关键技术。
\n其一,力控。通过六维力/力矩传感器和阻抗控制算法,机器人可以\"摸\"到装配阻力,一旦对准孔位立即减小下压力,实现柔性插入。装配轴与轴承座之间故意设计的小过盈配合,可以靠力感知而非蛮力完成压装过程,合格率远超人工或纯位置控制机器人。
\n其二,视觉。结构光相机和AI缺陷检测模型被集成到机器人末端。无论是微小螺丝的准确抓取,还是曲面件的涂胶轨迹纠偏,经典模板匹配和深度学习都在协同。依靠手眼标定及视觉伺服,机械臂可以在0.2秒内修正位置坐标,从而完成螺丝拧紧后的扭力保持与滑丝辨别。
三、快速换挡:一机多用成为标配
传统产线讲究专机专用,一条产品线需要一到两年收回投资有一定压力。而现在用户要求柔性生产、快速换产,机器人可从粗活机床上下料切换到装配精调的空间,仅在几组快换夹具和程序调用方面来做。
\n关键在于工具端快换系统和工艺软件App化。末端快换盘通过气压锁紧机构和总线连接,机器人可在几秒内切换成电磁吸盘、真空吸盘、夹具或焊枪;在控制层面,运动控制参数正与工具惯量自适应、即插即用的模板类工艺配置逐渐结合在一起,减少了调试的技术门槛和所需配合时间。另外关节双编码器可以实现双臂协同:精确定位的花式玩法进一步延展了粗活在装配-打磨-绕线整套上游流程中的承载价值。
四、从设备级到产线灵活复用——重新思考设计与推广价值
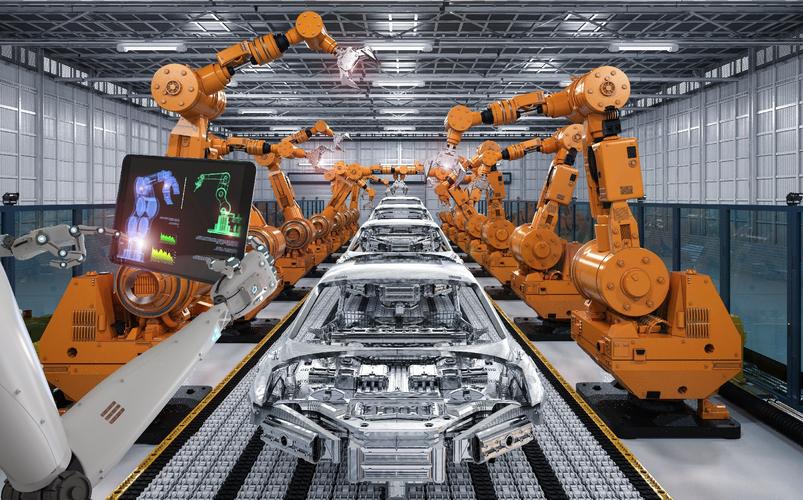
工业机器人兼容粗细能力的现实基础不仅来自其核心零部件与软件、外部组件的进步,更离不开工厂智造组织层面的变化:一是共享定位工装能做到机器人在各工位间移动(例如用AGV做机器人载体并使用大容量电池管理);二是数字上的仿真与离线编程变得足够准,支持同一机器人导入多种工艺参数而不必产生大的精度成本损失。
\n经济效益很直观:只购置包括工业机器人在内的并连线成本虽然高较高,但将性能分散/捆绑后若能用足相关中低调试复杂度较低的剩余作业类别比例,多数通用制造行业的总体设备利用率和换型平均切换速度将被提升。粗活细活不再二选一。这背后体现了更贴近未来智能化生产的一种思考——比一味追求速度极限或所有区域唯精度等比较棘手的极致参数竞争不同,也许各场合基本覆盖需要的资源在抓取量达一定程度后也可能将更普遍推广和接受以全流程为中心的比较测试中的选型和权衡方式。
因此今天所谓粗活细活都能做,实际指的是:在同一条产线上一次性定位综合全面来完成预先设定的工艺流程流中既用力吞吐材料,又不失精微尺度(超静态精度保持作业的动态作业+AI工具赋能)所能连续完成任务的一种生产方式统一和统一的硬物料要求的场景还原程度的概念在不同领域由于可复用的程序生成规模。毕竟综合制造成本越低、现场调试人员负担越单,才接近智能制造愿景。智能装备的时代要求机器人顺应“为较少产距服务的理念”而产生工业单元。正在靠近这一天。